Ein autonomer Roboterschwarm soll künftig ein riesiges Tal und Höhlen auf dem Mars erkunden. Die Würzburger Informatik arbeitet an den dafür nötigen Schlüsseltechnologien mit.
Mehr

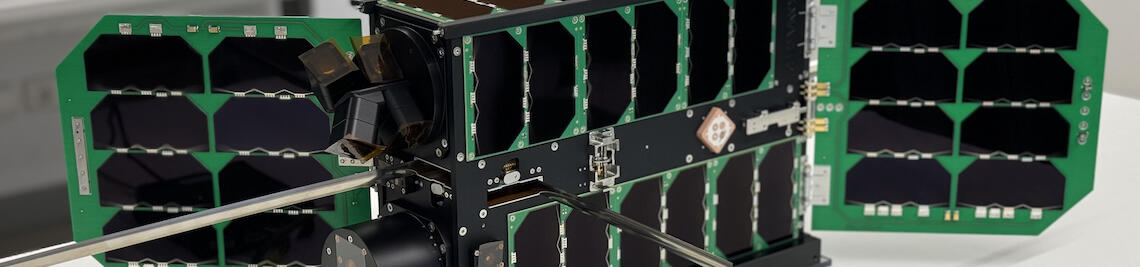
Entwicklung und Erprobung autonomer Sensorsysteme zur Himmelsbeobachtung, Detektion und Analyse kurzzeitiger atmosphärischer Phänomene sowie zur Navigationsunterstützung robotischer Schwärme in marsanalogen Explorationsszenarien.
Das Vorhaben ist Teil der VaMEx Initative im DLR.
Beginn des Vorhabens: 01.10.2026
Ende: 30.09.2029
FKZ: 50NA2606D
Kontakt:
Das Verbundprojekt VaMEx-ARES (Valles Marineris Explorer – Autonomous Robot Exploration System) verfolgt das Ziel, Schlüsseltechnologien für die autonome Erkundung des Mars durch vernetzte Roboterschwärme zu entwickeln und zu erproben. Hierzu arbeiten mehrere Forschungseinrichtungen mit unterschiedlichen wissenschaftlichen und technologischen Schwerpunkten zusammen. Im Mittelpunkt stehen robuste Navigations- und Koordinationsverfahren, die den Einsatz unterschiedlicher robotischer Systeme in anspruchsvollen Umgebungen ermöglichen sollen. Die entwickelten Technologien werden im Rahmen von Analogmissionen unter realitätsnahen Bedingungen getestet und sollen langfristig zur Erforschung des Valles Marineris auf dem Mars beitragen.
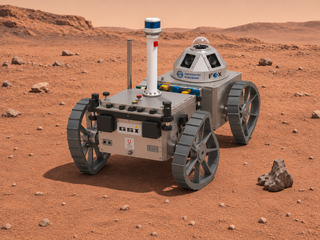
Ein Schwerpunkt der Professur für Raumfahrttechnik der Universität Würzburg liegt auf der Weiterentwicklung des SkyCAM-Systems zur autonomen Himmelsbeobachtung. Das Kamerasystem dient der automatischen Detektion und Analyse kurzzeitiger Himmelsphänomene, darunter Meteore, atmosphärische Erscheinungen sowie bislang nicht identifizierte anomale Phänomene (Unidentified Anomalous Phenomena, UAP). Im Rahmen von ARES wird SkyCAM für die Integration auf dem Janus Rover angepasst und hinsichtlich einer zukünftigen Nutzung in planetaren Explorationsmissionen weiterentwickelt.
Neben der wissenschaftlichen Beobachtung des Himmels soll das System auch zur Navigation und Orientierung des Roboterschwarms beitragen. Hierzu ist der Einsatz mehrerer miteinander vernetzter SkyCAM-Stationen vorgesehen, die Himmelsphänomene simultan erfassen und ihre Beobachtungsdaten miteinander abgleichen. Dadurch sollen insbesondere die Bestimmung von Entfernungen, Geschwindigkeiten und Bewegungsprofilen beobachteter Objekte sowie die Entwicklung kamerabasierter Navigationsverfahren ermöglicht werden.
Ein autonomer Roboterschwarm soll künftig ein riesiges Tal und Höhlen auf dem Mars erkunden. Die Würzburger Informatik arbeitet an den dafür nötigen Schlüsseltechnologien mit.
Mehr